“物理 AI 迎来新的发展阶段,硬件与数据仍是亟待突破的关键基建。”10 月 14 日 Kosmo AI Day 上,禾赛科技联合创始人及 CEO 李一帆系统阐述了公司对物理 AI 发展的思考与战略布局。
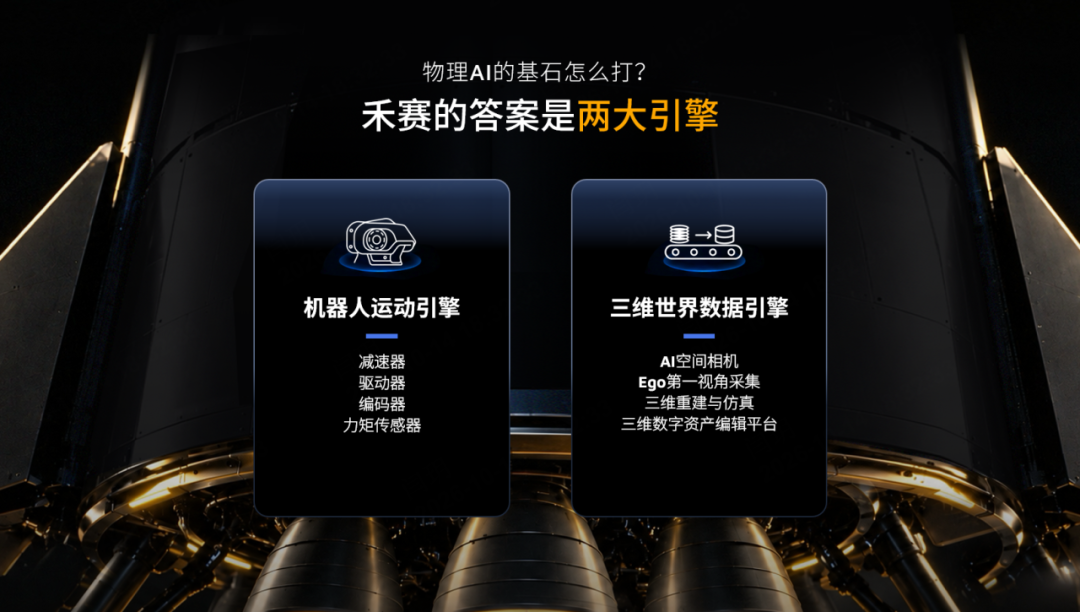
依托多年积累的光机电软硬一体化设计、自研芯片与超大规模精密制造等全栈能力,禾赛已布局机器人运动引擎与三维世界数据引擎两大方向,致力于构建面向物理 AI 时代、服务全行业的关键基础设施。
李一帆将物理 AI 的发展划分为两个阶段:以辅助驾驶汽车和专用机器人为代表的物理 AI 1.0,以及当前以通用机器人为发展方向的物理 AI 2.0 阶段。与数字 AI 已逐步形成成熟的算力、存储等基础设施不同,物理 AI 2.0的底层能力仍有较大的发展空间。机器人硬件性能有待突破,高质量真实世界数据也十分匮乏。
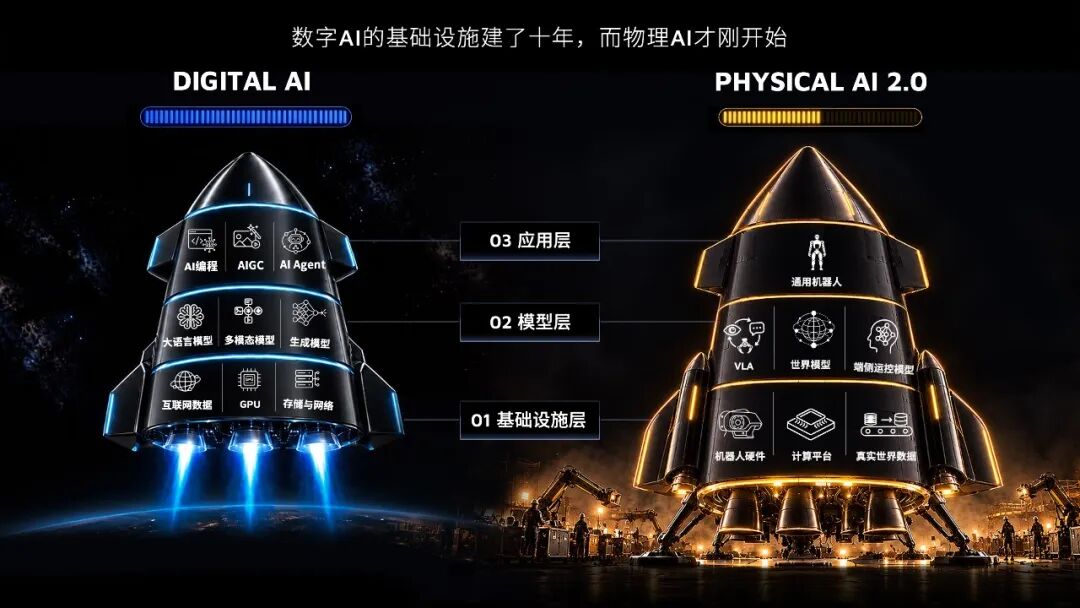
禾赛关注的是全行业共同需要、却尚未得到充分解决的底层环节。李一帆表示:“数字 AI 已经起飞,而物理 AI 的基础设施仍亟待建设——这意味着新的产业机会正在打开。AI 要从数字世界走进真实世界,离不开两样基础设施:一是能看懂真实世界的三维数据,二是能驱动机器人行动的运动能力。三维世界数据引擎和机器人运动引擎,正是当前最好的行业机遇,也与禾赛的底层能力基因、专业产品打造经验高度匹配——它们将成为禾赛的第二增长引擎。”
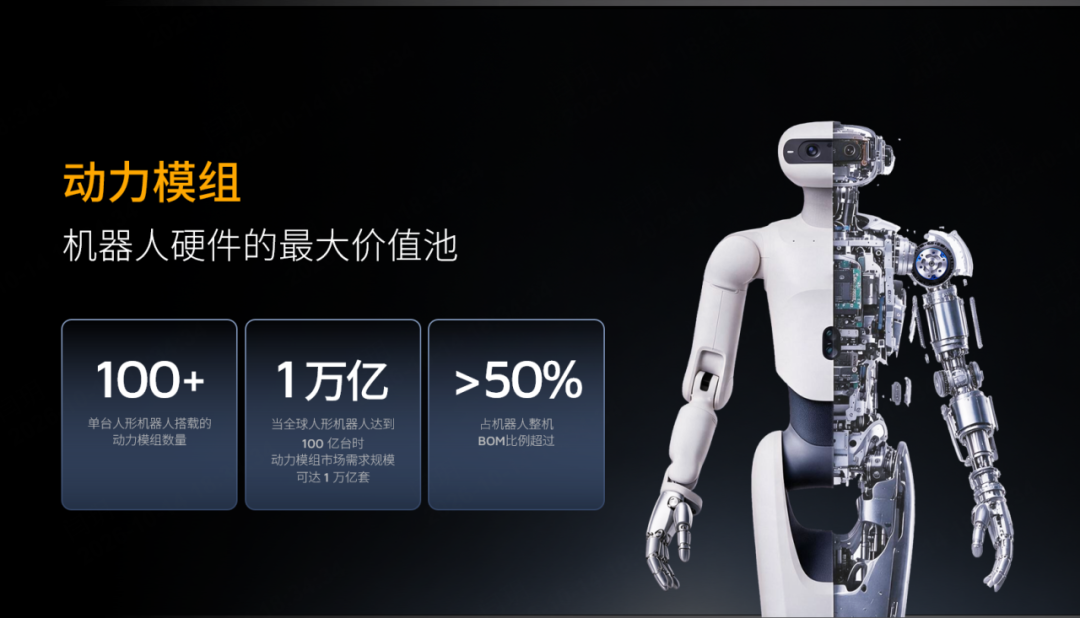
作为机器人运动与操作的核心执行部件,动力模组的性能与成本直接影响整机表现及商业化进程。以人形机器人为例,其驱动关节数量接近百个,相关部件成本占整机物料成本(BOM)的比例超过 50%。与此同时,动力模组需要在有限空间内兼顾力量、精度、体积、效率与可靠性,对系统设计和工程实现提出了极高要求。动力模组的技术突破与成本优化,因而成为推动机器人性能提升和规模化应用的重要环节。
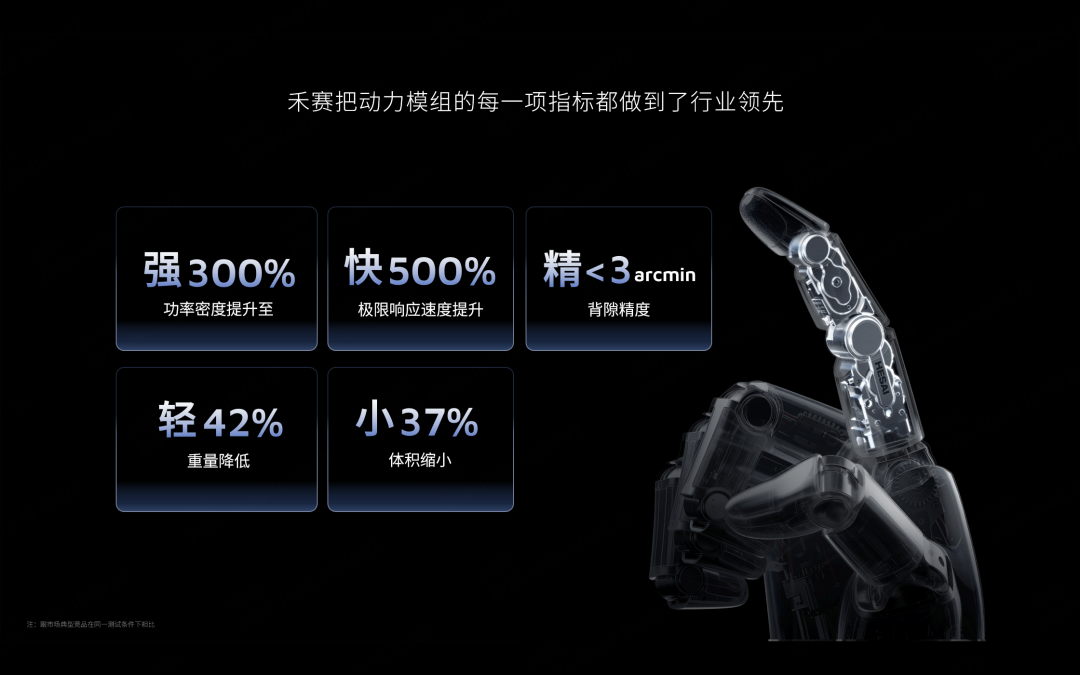
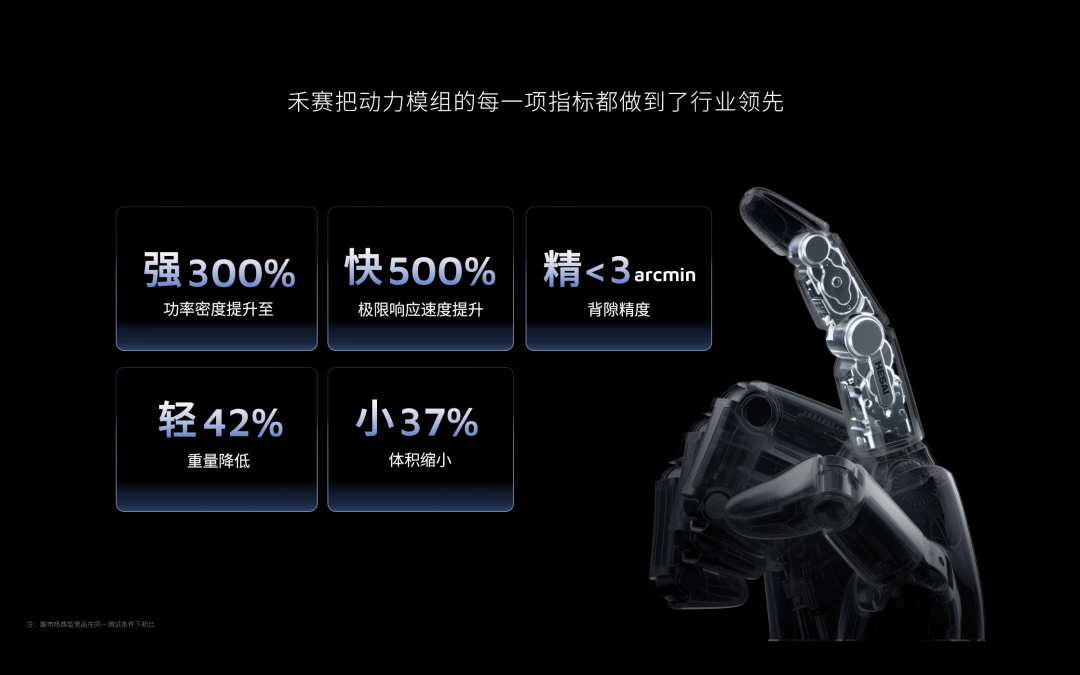
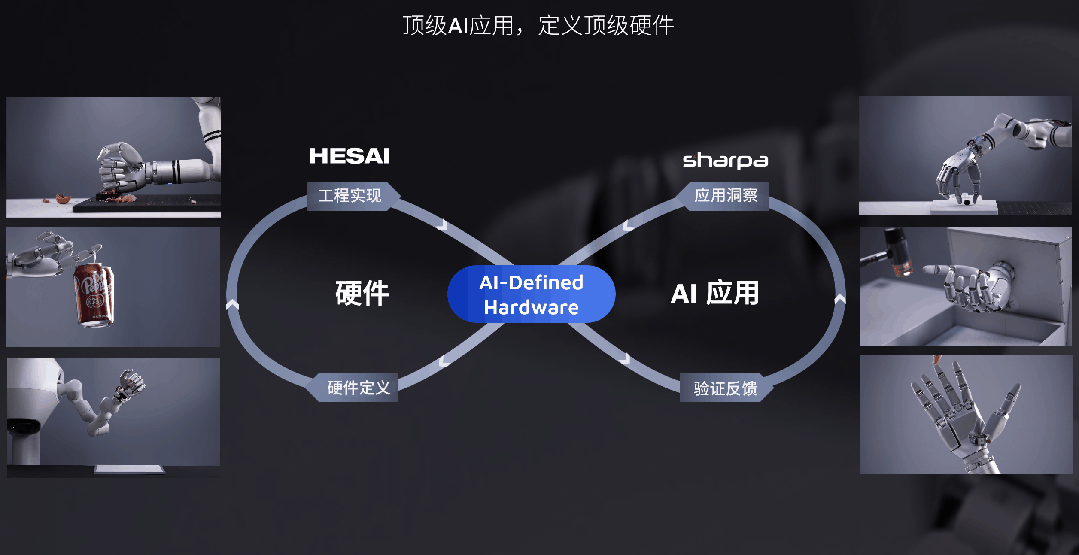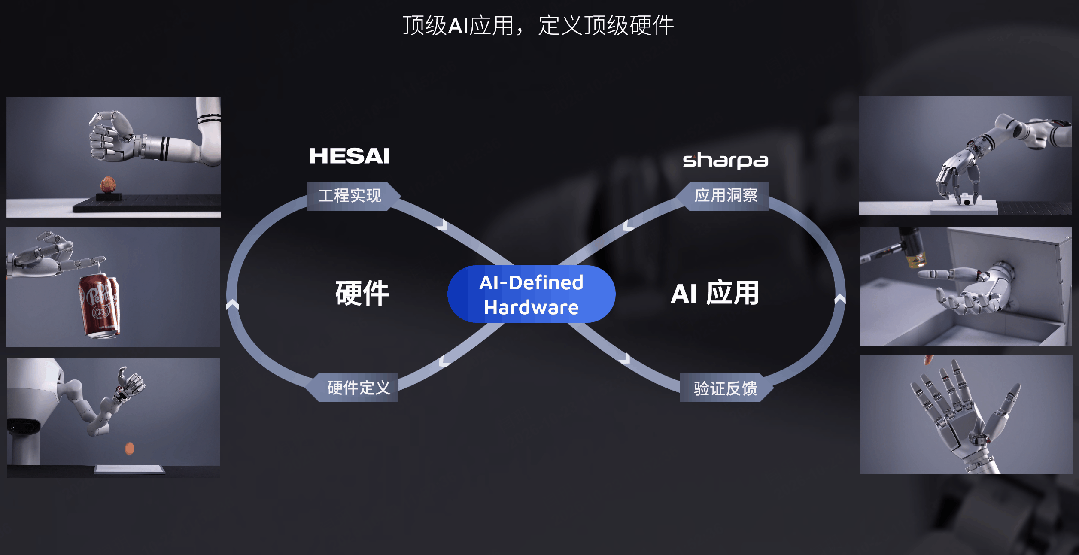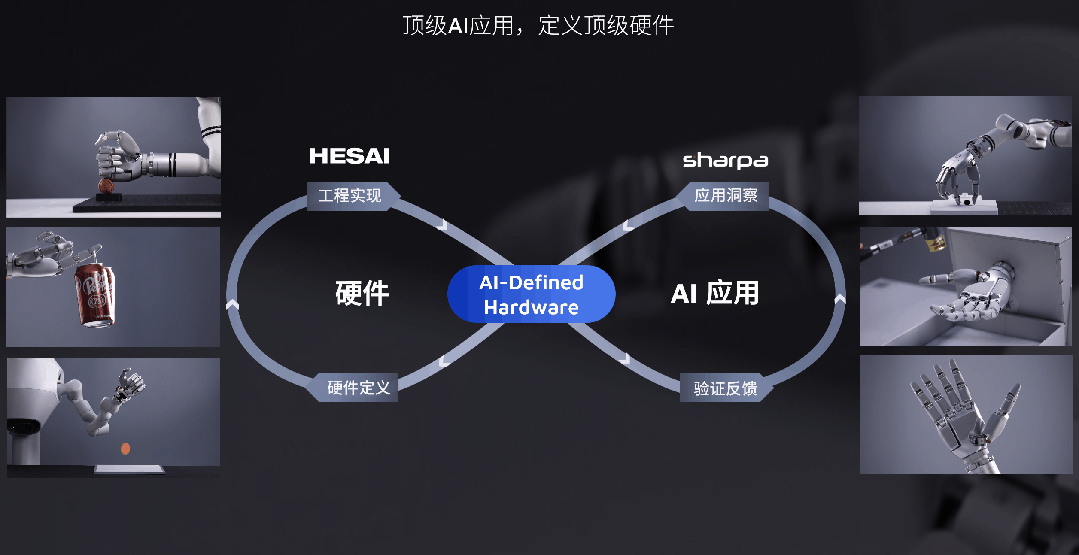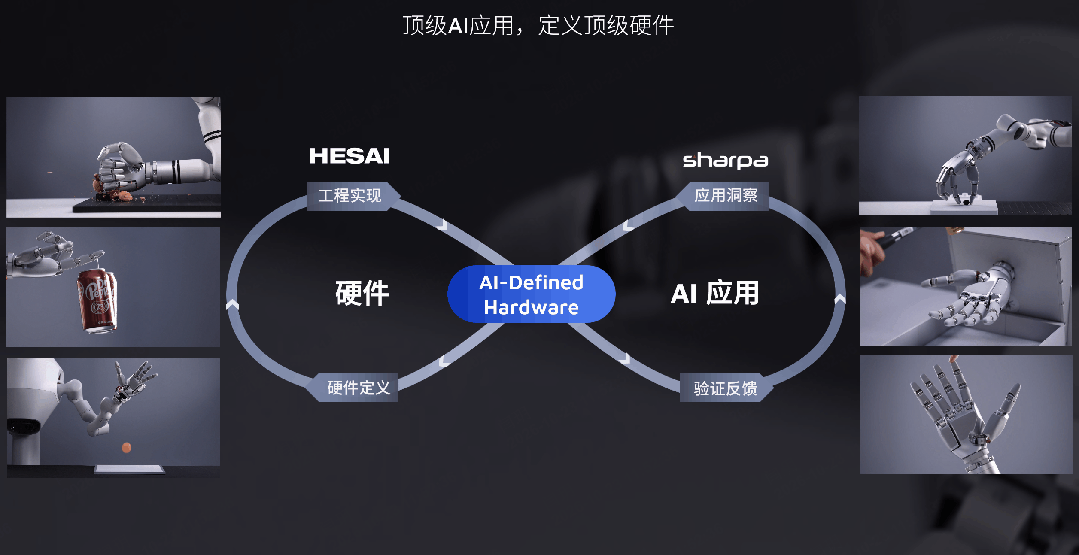
禾赛以真实机器人需求反向定义底层硬件,践行 AI-Defined Hardware 理念:由 AI 的真实需求定义硬件,而不是让 AI 迁就硬件。通过更高性能的电机、更鲁棒的控制算法与更高精度的传动协同设计,禾赛将机器人动力模组做到了小、轻、快、强、精,让具身产品的动作更灵活,运动与操作更加精准。相比同类产品,禾赛动力模组体积缩小 37%、功率密度提升至 3 倍,并具备良好的运动透明度与反驱能力,为机器人的高速运动与精细操作提供关键执行支撑。
禾赛动力模组已赋能 Sharpa 的灵巧手产品。Sharpa 首款旗舰触觉灵巧手 Wave(W01)基于禾赛动力模组打造,拥有 22 个主动自由度,实现与人手 1:1 同构。W01 作为业内首个实现量产的高自由度可反驱灵巧手,已进入英伟达 Isaac GR00T 人形机器人参考方案,并被伯克利、斯坦福、南洋理工等全球顶尖高校和研究机构采用。
继首款顶级性能灵巧手 W01 后,Sharpa在 IROS 2026 发布了新一代全触觉超紧凑、轻量化灵巧手 W02。行业内的灵巧手长期面临两难:自由度越多、感知越全,体积重量往往越难压缩到人手尺度,也就越难集成到人形机器人的前臂上。基于禾赛高性能机器人动力模组,W02 把 21 个主动自由度集成进更紧凑、更轻量的结构,整手尺寸相比 W01 缩小约 30%,在降低前臂负载的同时,也让灵巧手能安装进按人手尺寸设计的作业空间。
截至 2026 年第二季度末,禾赛已累计交付机器人动力模组超过 1 万套,产品范围由灵巧手模组向全身关节模组拓展,预计 2027 年动力模组出货量将增至六位数水平。
如果说机器人运动引擎解决的是机器人如何精准、稳定地执行动作,那么三维世界数据引擎Kosmo则聚焦物理 AI 发展的另一项关键需求:如何高效获取并利用真实世界数据。
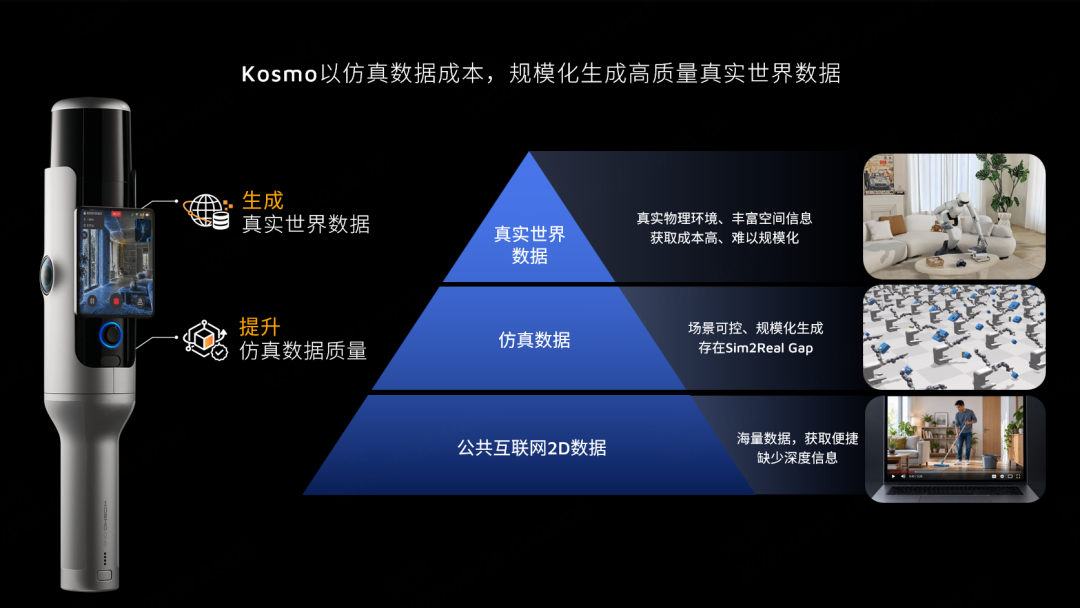
与数字 AI 能够利用海量文本进行训练不同,机器人需要学习真实物理环境中的空间结构、几何关系与物体属性,而高质量真实场景数据长期面临采集成本高、供给不足等问题,仿真训练与真实环境之间也存在差距。这些问题不仅影响机器人训练效率,也制约着模型向真实场景的迁移与应用。
针对这一挑战,禾赛推出三维世界数据引擎 Kosmo,通过 Kosmo One 采集真实场景,并依托一站式 3D 内容创作与管理平台 Kosmo World,将采集数据转化为 AI 可理解、可交互、可训练的智能空间。其底层 AI 原生 3D 空间重建与理解系统 Kosmo Spatial Core(KSC),一次重建即可同步生成 3DGS、Mesh、Depth 三种形态的三维数据,并结合原生 AIGC 场景补全与 AI 语义分割技术,生成具备丰富几何、视觉与语义信息的三维空间资产,将真实世界转化为面向具身智能训练的 sim-ready 数据,为机器人训练与真实场景应用提供高质量的三维数据基础。
在具身智能领域,这三种形态的数据分别击中机器人训练的三大痛点:3DGS 细腻还原场景外观,解决“画面假”;mesh 加速可交互物体的拆分与建模,解决“交互假”;depth 提供真实的空间距离信息,解决“空间不精准”。三类数据源自同一场景、彼此空间对齐 —— 机器人看到的、抓到的、测到的,是同一个世界。
不仅如此,Kosmo 生成的数据还能针对目标机器人的相机特性做视觉适配,让机器人在“自己眼中”的世界里训练,进一步缩小仿真与真实的差距。从预训练、后训练到测评部署,这套能力覆盖具身智能训练全流程。
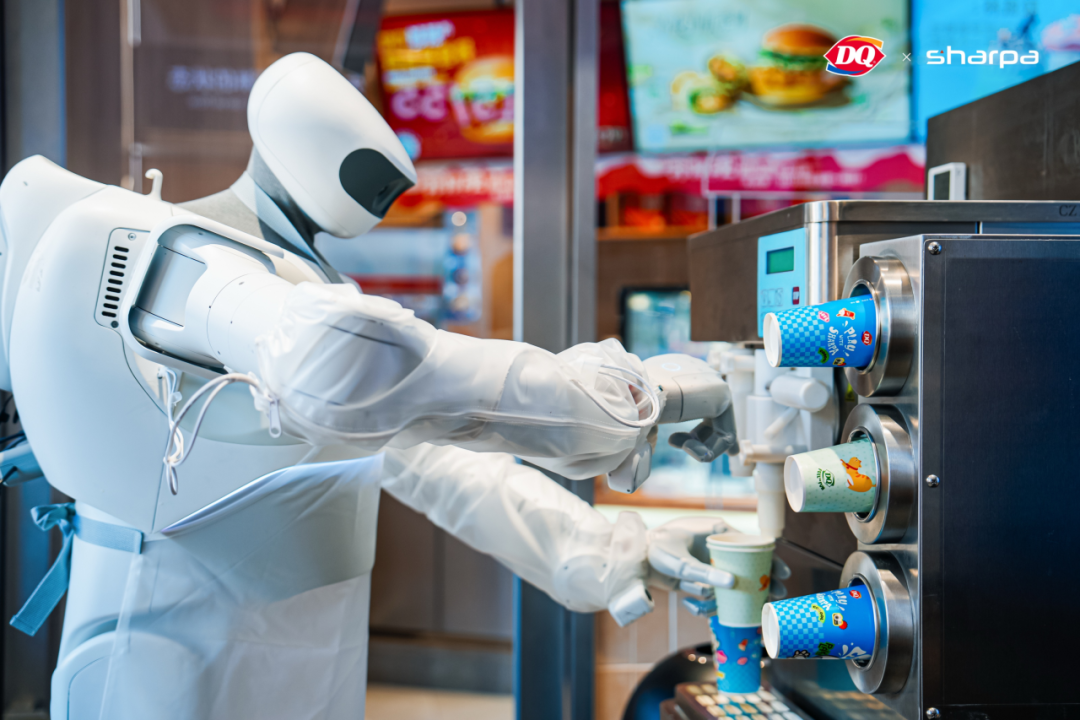
这条路径已在真实部署中跑通 —— 以 Sharpa 机器人在 DQ 冰淇淋门店的应用为例:过去人工建模还原一家门店,专业团队需投入约 300 个小时;Kosmo 约 15 分钟即可完成扫描并生成高度还原的三维训练环境,Sharpa 机器人的失败案例降至原来的十分之一,任务成功率提升至 99%,最终在真实门店正式上岗。
除具身智能外,Kosmo 的应用价值还延伸至游戏、影视、建筑等领域,让高质量三维空间数据能够服务于更多数字内容创作与空间应用场景。
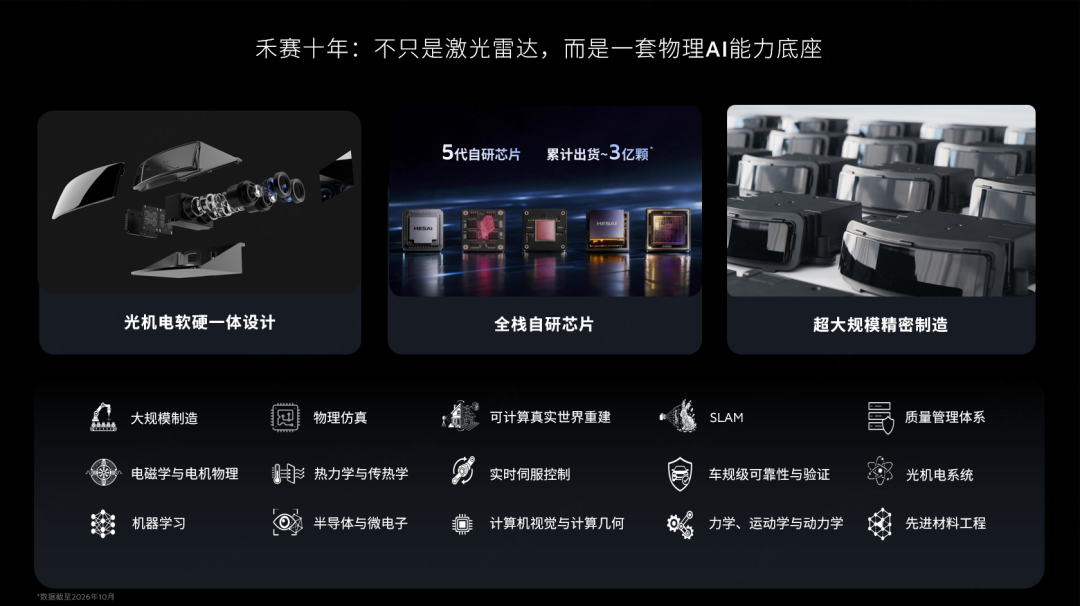
过去十余年,禾赛围绕激光雷达建立起从光机电软硬一体设计、自研芯片、超大规模精密制造的全栈能力,成长为全球汽车与机器人产业的重要基础设施提供者。当数字 AI 加速走向物理世界,禾赛正将这套能力延伸至更广阔的物理 AI 市场 —— 从全球领先的激光雷达公司,成长为全球领先的物理 AI 基础设施公司。
禾赛的使命是赋能全行业 —— 把物理 AI 的底座做扎实,让更多机器人企业能够在此基础上创造价值。过去禾赛解决的是如何让机器更好地“看见”真实世界,Kosmo 和动力模组所代表的是让物理 AI 真正理解世界、并进入真实世界产生价值,实现赋能机器人、让人类生活更高效舒适的终极使命。
机器人运动引擎:构建物理 AI 核心执行能力
三维世界数据引擎:给物理 AI 建 “数据底座”
禾赛的物理 AI 蓝图:以底层能力赋能全行业
 高达被投企业 - Hesai Group(禾赛科技)在香港联交所主板完成双重主要上市